 点击纠错
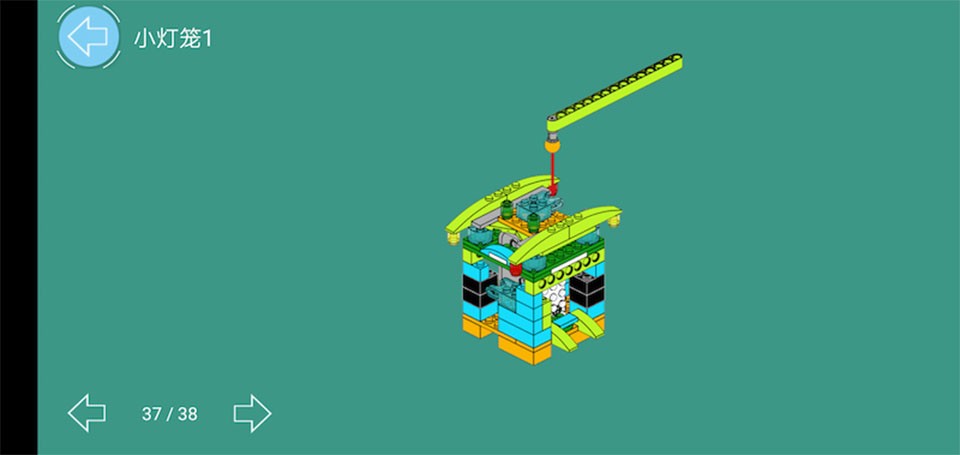
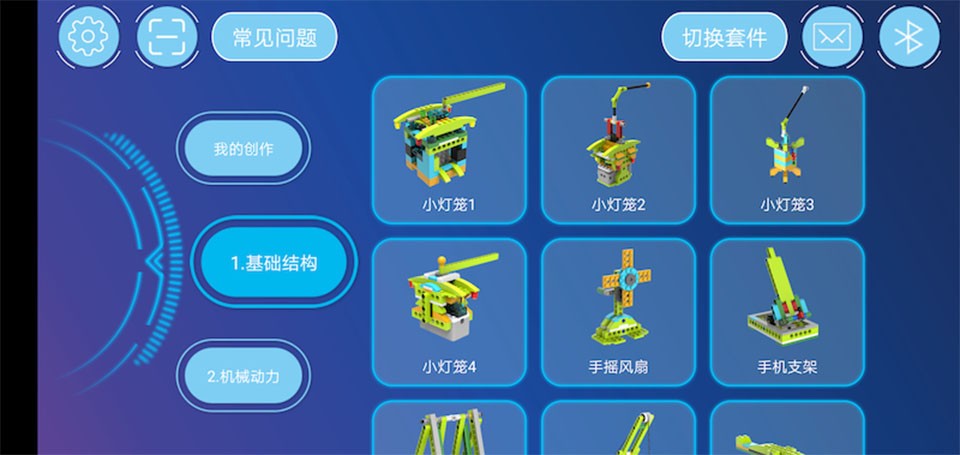
途道机器人最新版是适配积木机器人配套使用的控制与编程工具,软件可以实现积木模型的远程操控,也能借助拖拽积木模块的方式编写程序,驱动电机与各类传感器完成预设动作。途道机器人最新版重构搭建指引页面,优化图形化编程编辑区域,补齐各类机械造型对应的原理讲解素材,同时完善硬件连接的适配机制。里面收纳大量立体搭建演示,搭配分阶段学习素材,把机械传动、传感检测等知识融入实操环节。在更新后,程序调试反馈变得更加及时,项目存档与调取的流程也得到简化,方便在拼搭、编程调试之间来回切换,在动手搭建的过程里理解结构与逻辑相关知识。
1、配套机械原理科普内容,讲解齿轮传动、连杆结构等基础知识,理解积木模型背后的物理规律。
2、收录分层搭建资料,从基础框架组装到复杂传动结构拼接,拆解每一步积木摆放与元件接线要点。
3、设置分级编程练习项目,从简单移动指令,逐步过渡到条件判断、循环逻辑等更加复杂的程序设计。
1、内置多类传感相关程序模块,支持距离识别、光线感应等功能开发,拓展机器人自主感知环境的能力。
2、内置立体搭建演示素材,可切换不同视角查看积木组装步骤,对照画面一步步完成各类机器人造型拼装。
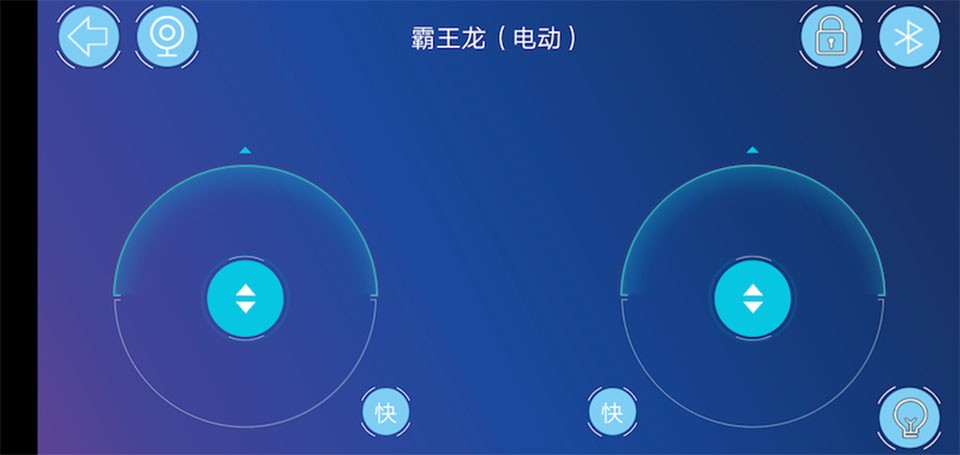
3、提供自定义操控面板,自由调整摇杆布局,保存多套操控方案,随时切换用来操控已经组装完成的模型。
1、优化程序实时反馈机制,下发指令后快速得到硬件响应,修改积木模块可以立刻看到机器人对应的动作变化。
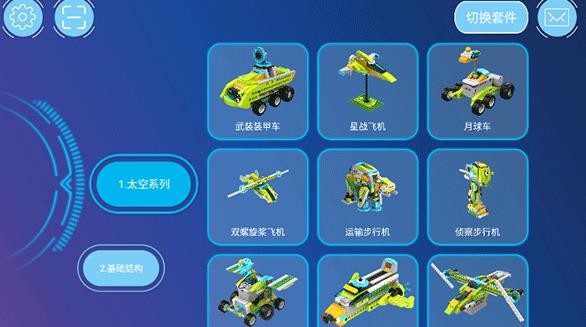
2、素材库持续扩充不同造型案例,覆盖小车、机械臂、仿生结构等多种类型,可从中挑选案例进行复刻与二次改造。
3、搭载图形化积木编程面板,依靠拖拽模块完成逻辑编写,不用手动输入代码,就能设定机器人的运动与感应动作。
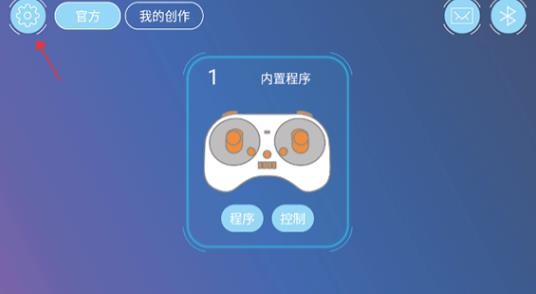
1、打开途道机器人app,点击左上角齿轮状图标
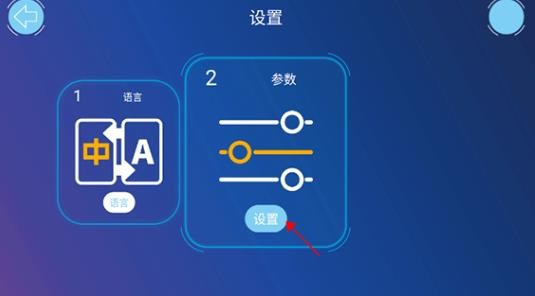
2、进入设置页面,选择右边的参数模块内的设置
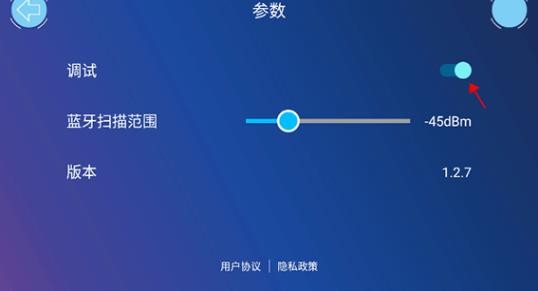
3、进入参数页面,将调试打开,就可以开启调试模式了
途道机器人最新版在原有基础上对页面布局和交互逻辑做了打磨,整体使用感受有明显提升。编程区域空间分配更加合理,模块分类清晰,查找各类功能组件不会耗费过多时间。立体搭建演示支持角度拖动查看,细小零件的装配位置展示足够清楚,减少拼装过程里出现结构错位的情况。硬件信号连接稳定性得到改善,调试程序时卡顿现象变少,修改逻辑之后可以快速验证效果。
同类推荐
最新录入
.png)