 点击纠错
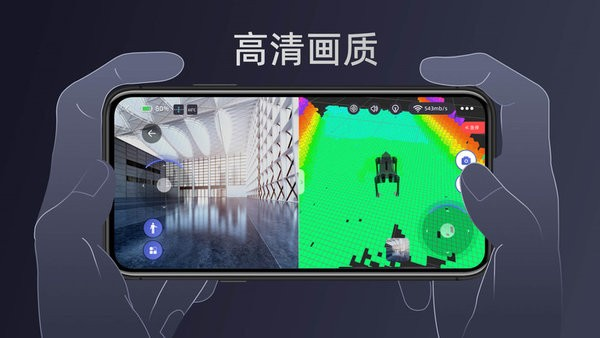
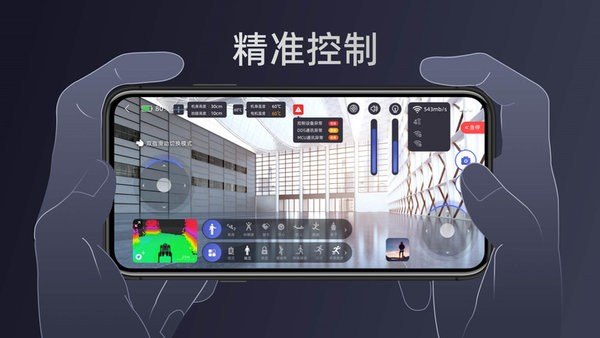
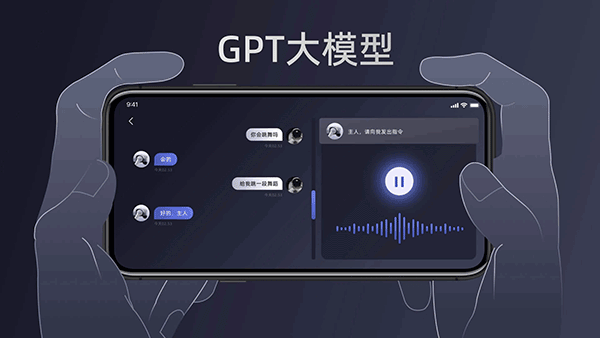
UnitreeGo将机器人控制从实体遥控器中解放出来,让手机屏幕成为指挥机器狗运动、感知与交互的核心界面。智能版依托智能联动控制体系,实现手机端对四足机器人的远程操控与状态管理,适配移动端便捷操作场景。通过蓝牙或Wi-Fi与机器狗建立连接后,双摇杆界面随即接管运动方向、速度与姿态的实时控制,预设动作库中存放着握手、伸懒腰、跳舞、比心等仿生互动指令,一键触发即可让机器狗执行对应的肢体序列。UnitreeGo的图形化编程模块将行为逻辑的设计转化为拖拽连接的积木式操作,用户不需要编写代码即可为机器狗编排自定义动作序列与运动轨迹。
1、智能通信链路,实时接收机器人回传数据,同步展示设备姿态与环境采集信息。
2、动作智能编排引擎,自由拼接各类动作指令,保存成套动作脚本一键触发执行。
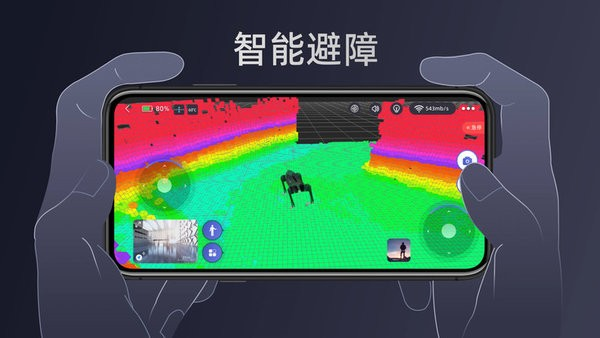
3、智能环境感知联动模块,依托传感器信息辅助设备识别障碍物,动态调整行进路线。
1、触控操控区域布局经过优化,虚拟摇杆与快捷指令按键,适配手机屏幕单手操作逻辑。
2、动作脚本支持本地保存,编辑完成的动作序列可反复调用,无需重复录入各项动作指令。
3、智能数据日志自动存储每一次运行记录,完整留存动作执行情况与设备运行各项指标。
1、无需借助电脑设备,依靠手机即可完成机器人控制、动作编写,大幅降低调试门槛。
2、多智能模式适配不同使用场景,可完成自主巡行、目标跟随,拓展机器人应用场景。
3、智能避障辅助功能提升设备运行安全性,在室内环境移动时,减少意外碰撞的发生。
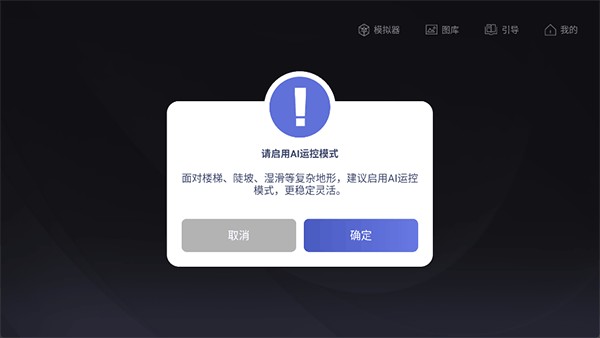
1、先启动ai运控模式,点击确实即可启动。
2、点击【添加机器狗】。

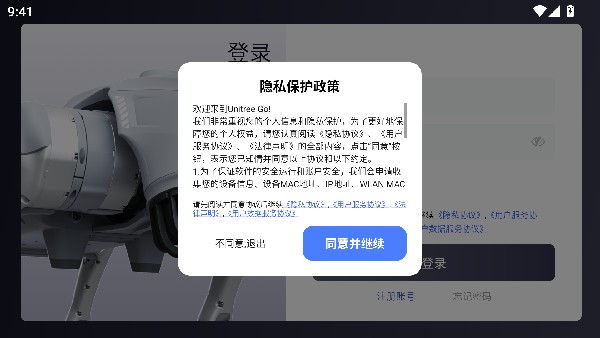
3、开启手机和机器狗设备的蓝牙功能进行自动配对连接。
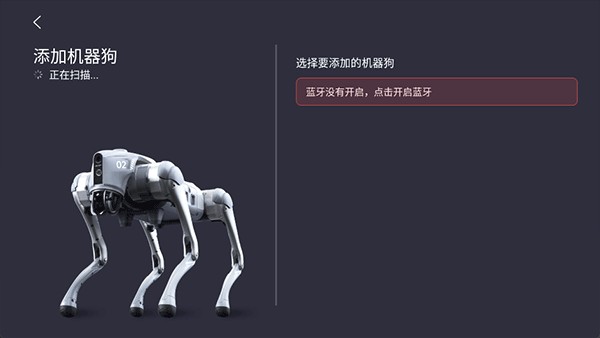
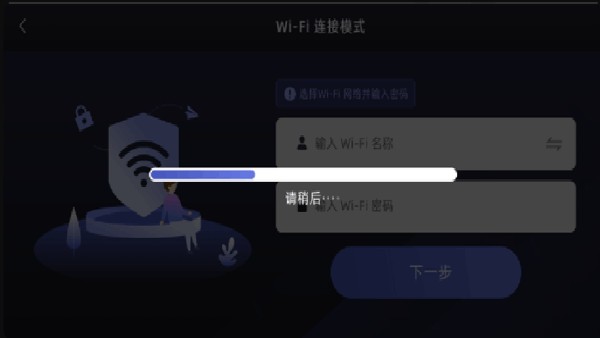
4、台选择wifi路由进行连接。
UnitreeGo把4D LiDAR的点云地图与摄像头画面并置在同一个操控界面内,让机器狗所处的三维环境从抽象的距离数值变为可观察的空间轮廓,避障与路径判断因此拥有了视觉层面的参照。智能大语言模型的接入让部分机型的人机交互从摇杆与按钮扩展到自然语言,操控的入口不再局限于手指的物理动作。OTA升级与双摇杆精准控制的组合,则保证了应用在持续演进的同时保留了基础操控的即时响应与稳定性。
同类推荐
最新录入